 Se Connecter |
 M’enregistrer | Bienvenue sur le Forum, chère Visiteuse, cher Visiteur. - Nous sommes le 10 Oct 2026, 15:17
 |
Se Connecter | M’enregistrer | Bienvenue sur le Forum, chère Visiteuse, cher Visiteur. - Nous sommes le 10 Oct 2026, 15:17
|
 Post Numéro: 31 de thucydide 02 Jan 2025, 23:01
Post Numéro: 32 de Dog Red 03 Jan 2025, 09:06


Post Numéro: 33 de Loïc Charpentier 03 Jan 2025, 11:01


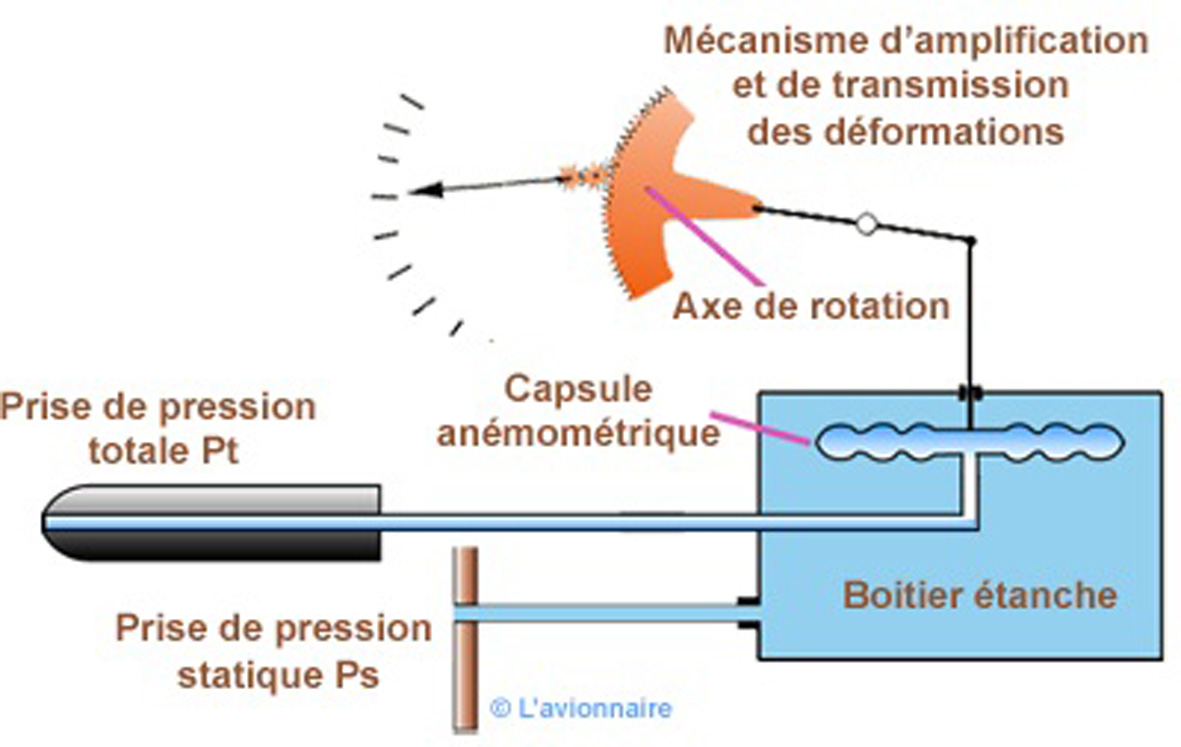

Post Numéro: 34 de NIALA 03 Jan 2025, 14:26
Post Numéro: 35 de Loïc Charpentier 03 Jan 2025, 16:49
NIALA a écrit:Merci Loic pour ces renseignements, bien utiles pour un terrien comme moi.
Je n'ai pas grand mérite car tout l'appareillage de navigation, y compris les centrales de pilotages automatiques, faisait partie de ma spécialité, durant les années où j'avais servi dans l'Aéronavale. . Résultat, un 17,5/20, établi après un contrôle particulièrement impitoyable!


Post Numéro: 36 de Loïc Charpentier 04 Jan 2025, 17:29
), fixé dans un cadre qui ne peut, lui-même, pivoter que d'avant en arrière, selon l'axe Z/Z1, en fonction de l'angle de descente ou de montée de l'appareil. Ce même cadre est mobile dans un deuxième cadre, qui, lui, réagit au tangage (d'avant en arrière) de l'appareil, selon l'axe Y/Y1; l'ensemble des deux cadres "Z" et "Y" varie selon un troisième cadre, qui, lui, correspond au "roulis", basculement d'une aile sur l'autre de l'appareil, selon l'axe X/X1. Nous avons donc bien trois axes de mouvement, cette mécanique de précision n'étant rien d'autre que la conjugaison de "trois toupies", fonctionnant selon les trois axes de "mouvements" d'un aéronef, qui indiquent sa montée/descente, ses virages horizontaux et ses "références" horizontales et verticales, ces deux dernières indiquant son "assiette" générale, car, par exemple, quand on négocie un virage, l'avion à tendance à "piquer du nez", etc.
 ). L'avantage essentiel de l'alternateur - c'est kif-kif bourricot dans votre bagnole - est que, à partir d'un simple "pont de diodes", en sortie, on peut générer du 24 volts = et , pour certains circuits spécifiques, tels que celui de la radio du bord et des appareillages de navigation, fournir du 110 volt alternatif, sous 400 périodes/seconde, soit 24 000 tours/minutes pour les gyroscopes, et, par voie de conséquence, le double de la vitesse obtenue avec de "l'air comprimé" ou par dépression sous vide.
L'horizon artificiel est un gyroscope à 2 degrés de liberté à axe vertical, suspendu par son centre de gravité qui détermine la verticale du lieu d'un avion donc qui fournit au pilote :
Post Numéro: 37 de THEO 05 Jan 2025, 23:17


Post Numéro: 38 de tribal 06 Jan 2025, 13:42
Post Numéro: 39 de Prosper Vandenbroucke 06 Jan 2025, 21:51
Post Numéro: 40 de tribal 06 Jan 2025, 22:55
Retourner vers L'AVIATION DE GUERRE

| ► Les 10 Derniers Posts du jour | Date | Auteur |
|---|---|---|
 dans: Quiz suite -13  |
par: Prosper Vandenbroucke |
|
| dans: Arrr...La Gross Allemagne... |
par: Loïc Charpentier |
|
| dans: Mon coup de gueule |
par: Jumbo |
|
| dans: VON AULOCK ANDREAS - SAINT-MALO - 17 AOÛT 1944 |
par: Dog Red |
|
| dans: Feux de la rampe 2.0 : « Vichy » |
par: Danibar |
|
| dans: camp sto pres de berndorf |
par: Prosper Vandenbroucke |
|
| dans: Corpi d'elite delle Forze Armate Italiane dal 1935 al 1945 |
par: iffig |
|
| dans: Les Feux de la rampe 2.0 : Parachutes, parachutisme, parachutistes 1934-1945 |
par: Prosper Vandenbroucke |
|
| dans: Le système de transport militaire français |
par: Alfred |
|
| dans: La question de l'accueil et des refoulements des Juifs en Suisse |
par: Christian27 |
Utilisateurs parcourant ce forum: Majestic-12 et 372 invités


 Le
Forum sur facebook
 Le
Forum sur twitter
 Histomag sur facebook